Tornyol : ce que le mini-drone anti moustiques révèle des défis du BTP
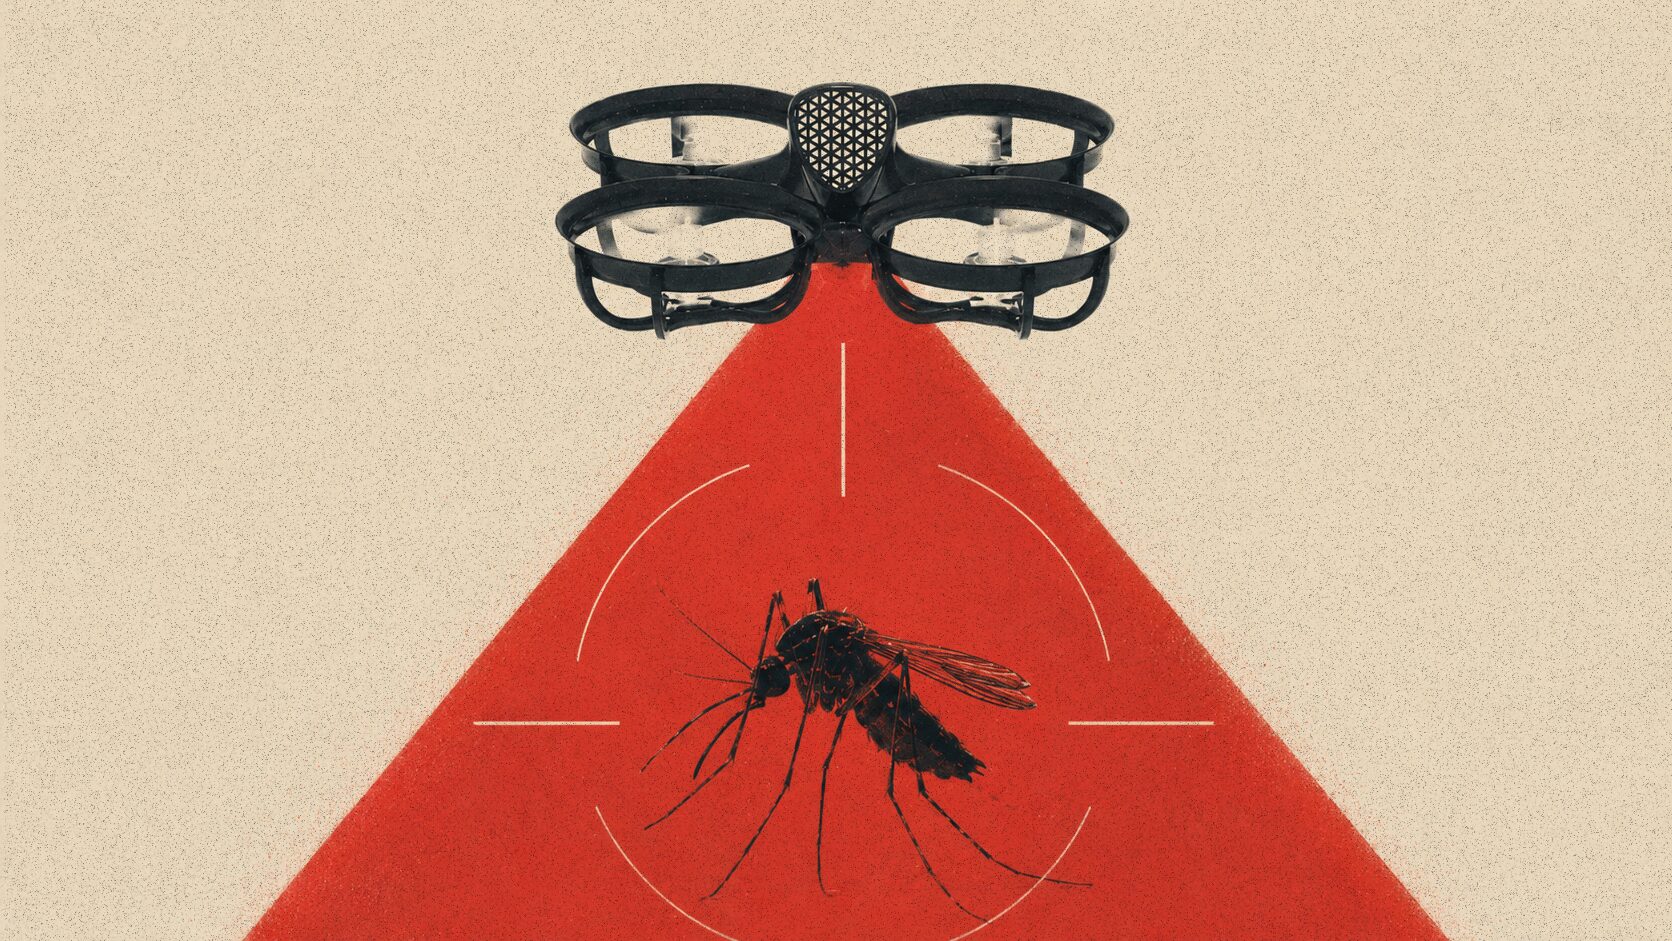
Tornyol est présenté par Le Figaro comme un drone autonome de 40 grammes conçu pour éliminer des moustiques en vol. Je retiens surtout les défis transposables au BTP : perception, navigation et sécurité. Pour vos relevés photogrammétriques ou LiDAR, cette autonomie ne garantit ni la précision géométrique ni la fiabilité des livrables.
Un drone anti-moustiques, mais une vraie question de terrain
Un appareil de 40 grammes capable de poursuivre des moustiques : le sujet semble éloigné du terrassement ou du contrôle géométrique. Pourtant, je trouve cette veille intéressante pour une raison précise. Elle oblige à distinguer faire voler un drone seul et lui faire accomplir une mission utile. Dans le BTP, cette différence détermine la valeur réelle de nombreux systèmes présentés comme autonomes.
Le Figaro présente Tornyol (j'ai craqué sur le nom) comme un mini-drone autonome créé par deux Français pour éliminer les moustiques en plein vol. L’extrait fourni annonce une masse de 40 grammes et une capacité de repérage des moustiques. Il ne documente cependant ni le taux de réussite, ni les conditions d’essai, ni l’endurance. Je considère donc ces éléments comme une présentation du projet, pas comme une validation indépendante de ses performances.
Mon angle n’est pas de transformer Tornyol en futur outil de chantier. Rien dans cette veille ne permet de soutenir cette extrapolation. Je propose plutôt de prendre ce cas comme un révélateur : quelles preuves devez-vous demander lorsqu’un fournisseur vous promet une mission autonome ? Cette question concerne directement vos inspections, vos acquisitions par photogrammétrie et vos opérations de suivi de travaux.
Percevoir une cible ne signifie pas comprendre une scène
Une mission de poursuite exige plusieurs fonctions successives : détecter une cible, estimer son mouvement, calculer une trajectoire et piloter l’appareil. Je décris ici les besoins fonctionnels d’une telle mission, pas l’architecture technique de Tornyol, qui n’est pas détaillée dans l’extrait. La difficulté vient de leur enchaînement : une erreur de perception peut provoquer une mauvaise décision de vol.
Sur chantier, vous retrouvez cette dépendance avec des objets différents. Une caméra peut repérer une poutre sans identifier correctement un câble situé devant elle. Un système peut localiser une façade tout en perdant ses repères devant une surface vitrée. Poussière, contre-jour, textures répétitives et engins en mouvement compliquent la perception. Je vous conseille donc de demander des essais dans un environnement représentatif, pas uniquement dans une zone dégagée.
Il faut également préciser ce que recouvre le mot autonomie. Suivre une trajectoire préprogrammée, contourner un obstacle et décider qu’une acquisition est complète sont trois capacités distinctes. Pour votre cahier des charges, je les séparerais explicitement. Demandez ce que le système sait détecter, dans quelles conditions il fonctionne et comment il réagit lorsqu’il ne sait plus interpréter la scène. Cette dernière réponse compte autant que la démonstration réussie.
Une faible masse ne remplace pas une analyse de sécurité
Les 40 grammes annoncés pour Tornyol illustrent un intérêt évident de la miniaturisation : à vitesse comparable, réduire la masse diminue l’énergie cinétique. Mais je refuse le raccourci petit drone égale absence de danger. Des hélices proches du visage, une trajectoire imprévisible ou une chute dans un équipement sensible restent des situations à examiner. La masse constitue un paramètre de sécurité, pas une démonstration complète.
En BTP, votre analyse doit intégrer les travailleurs, les circulations, les machines et les conséquences d’une interruption. Imaginez une inspection sous charpente à proximité d’une nacelle : même sans blessure directe, une approche inattendue peut distraire un opérateur. Je recommande de définir une zone d’évolution, des distances adaptées et une procédure d’arrêt avant de discuter de productivité. La coactivité ne se règle pas par une simple fonction d’évitement.
Le comportement dégradé mérite aussi un essai : perte de localisation, batterie faible, obstacle soudain ou rupture de liaison. Un retour automatique pertinent dehors peut être inadapté sous une structure. Vérifiez également le cadre réglementaire applicable à l’opération ; la faible masse n’autorise pas tout. Pour un dispositif ciblant des insectes, j’ajouterais la sélectivité biologique : distinguer la cible d’autres espèces est une exigence à démontrer, pas un détail secondaire.
L’autonomie de vol ne garantit aucune précision de relevé
C’est le point essentiel pour vos métiers : la navigation et la mesure ne répondent pas au même objectif. Un drone peut suivre correctement son parcours et produire des images inutilisables pour un relevé précis. Flou, exposition irrégulière, angles insuffisants ou manque de recouvrement peuvent dégrader une reconstruction. Je juge donc un système d’acquisition sur ses données et ses contrôles, jamais uniquement sur la fluidité de son vol.
En photogrammétrie, vous devez dimensionner la résolution au sol, ou GSD, les recouvrements et la géométrie des prises de vue selon le livrable attendu. Un GSD fin ne prouve pas, à lui seul, une précision équivalente. Pour un contrôle de terrassement, je demande notamment un référentiel explicite, des points de contrôle indépendants et des écarts mesurés. L’automatisation doit rendre cette chaîne répétable et vérifiable.
Même logique avec le LiDAR : la portée du capteur ne suffit pas. La précision dépend aussi de la trajectoire, de la synchronisation, de l’étalonnage et du recalage. Le choix entre MNS et MNT engage ensuite le traitement : représenter les surfaces visibles n’est pas restituer le terrain nu. Si votre objectif est une cubature, les erreurs de classification du sol peuvent peser davantage que les minutes gagnées pendant le vol.
Tester une mission complète, pas une démonstration isolée
Pour évaluer une solution autonome, je partirais d’un usage limité : inspecter une zone accessible, suivre un stock ou documenter une portion de façade. Définissez d’abord le critère d’acceptation : couverture attendue, précision nécessaire, délai de livraison et conditions d’exploitation. Sans ce cadre, vous risquez de comparer des appareils sur leur autonomie annoncée alors que leurs résultats ne répondent pas au même besoin.
Je construirais ensuite un protocole comprenant plusieurs passages et des conditions contrastées : éclairage différent, obstacles autorisés dans la zone d’essai, variations de texture et interruptions contrôlées. Consignez les interventions humaines, les acquisitions à refaire et les surfaces non couvertes. Pour un relevé, confrontez les résultats à des contrôles indépendants adaptés à la précision recherchée. Un essai réussi une fois ne démontre pas la répétabilité d’une prestation.
Enfin, mesurez le temps total : préparation, sécurisation, acquisition, transfert, traitement et validation. Une mission sans pilotage continu peut nécessiter beaucoup de supervision ou de reprises. Je préfère un dispositif légèrement plus lent, mais documenté et reproductible, à une séquence spectaculaire dont personne ne sait expliquer les écarts. Votre indicateur économique pertinent reste le coût du livrable accepté, avec son niveau de qualité, et non le seul temps passé en l’air.
Le véritable enjeu : rendre l’autonomie exploitable
Ce que je retiens de Tornyol n’est donc pas une promesse de transposition immédiate au génie civil. C’est une illustration des fonctions que les concepteurs cherchent à réunir dans un appareil léger : perception, décision et action. L’extrait disponible ne permet pas d’évaluer leur maturité. Cette réserve est importante : une fonction annoncée et une capacité qualifiée pour votre chantier ne sont pas équivalentes.
Pour le Building Information Modeling et le jumeau numérique, la valeur apparaît lorsque les acquisitions deviennent comparables dans le temps. Vous devez retrouver le même référentiel, identifier les zones manquantes et connaître la date comme la qualité des observations. Un nuage de points supplémentaire n’actualise pas automatiquement une maquette. Il faut encore interpréter les écarts, distinguer les objets provisoires et valider les informations avant leur intégration aux processus métier.
Mon conseil est simple : commencez par votre décision terrain. Voulez-vous réceptionner une surface, vérifier un avancement ou préparer une intervention ? Remontez ensuite vers les données nécessaires, les contrôles et le moyen d’acquisition. L’autonomie doit réduire une contrainte mesurable sans masquer les incertitudes. C’est sur cette base que vous pourrez juger une innovation, qu’elle tienne dans la main ou transporte un capteur de relevé plus lourd.
Sur vos chantiers, quelle mission gagnerait réellement à être automatisée, et quelles preuves exigeriez-vous avant de lui faire confiance ?
https://www.drone-metrics.com/c/tornyol-ce-que-le-mini-drone-revele-des-defis-du-btpUn chantier de 5 à 20 hectares à documenter
Estimez votre budget en une minute ou parlons directement de votre besoin